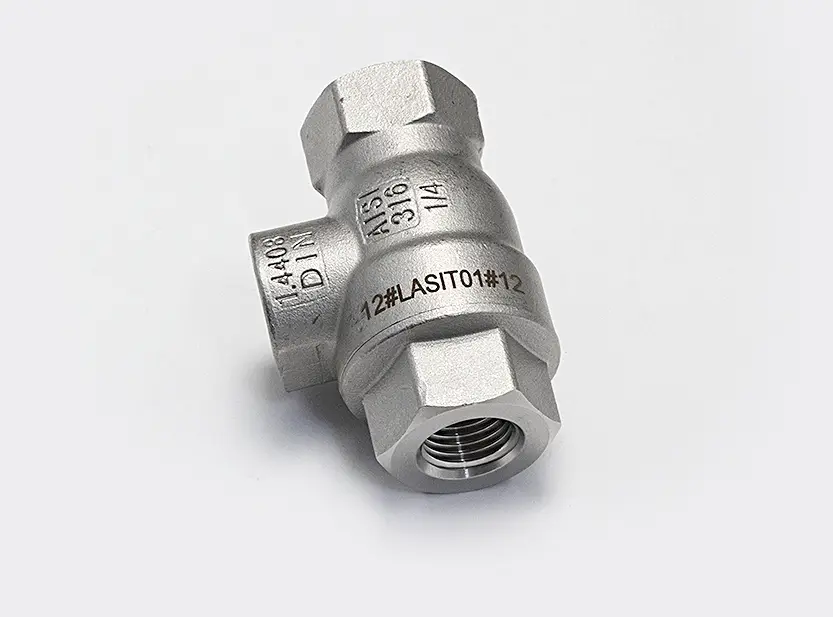
Quienes fabrican bombas y válvulas conocen bien un problema recurrente a la hora de marcar: la pieza, sobre todo si es grande o de geometría compleja, rara vez ofrece una superficie plana paralela al plano focal del láser. Cuerpos de válvulas de fundición, conexiones embridadas, racores con curvaturas pronunciadas, escalones entre una sección mecanizada y otra en bruto, bloques hidráulicos con cavidades y relieves: en todos estos casos, la zona a marcar puede variar en altura hasta varios milímetros respecto a la referencia de enfoque. Con un cabezal de exploración convencional de dos ejes, el haz sólo permanece enfocado dentro de una profundidad de campo limitada, generalmente entre 1 y 4 mm en función de la distancia focal utilizada. Fuera de este rango, el marcado pierde nitidez, el contraste disminuye y, en el peor de los casos, el código Datamatrix no es legible ni se ajusta a las clases de clasificación requeridas.
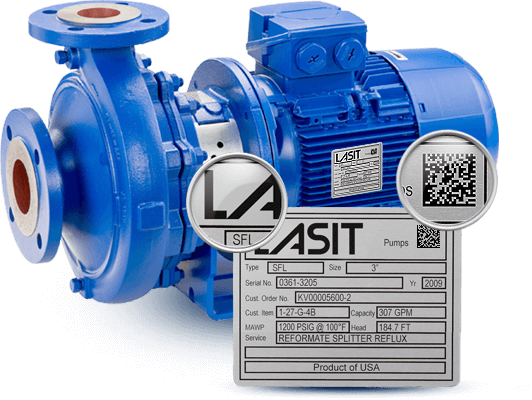
El cabezal 3D, o cabezal de tres ejes, se desarrolló para satisfacer esta necesidad: marcar uniformemente superficies que no son planas, manteniendo el enfoque correcto en geometrías inclinadas, curvas, escalonadas o tridimensionales en el pleno sentido del término.
Cómo funciona un cabezal de escaneado de tres ejes
Un cabezal de exploración convencional desplaza el haz láser a través de dos espejos galvanométricos, que lo desvían a lo largo de los ejes X e Y dentro de una zona de marcado definida por el foco (normalmente Ø100, Ø160, Ø254 o Ø330 mm en nuestras configuraciones más populares). El foco es fijo: se ajusta mecánicamente al inicio del proceso y permanece invariable durante todo el marcado.
Un cabezal 3D añade, antes de los dos espejos, un tercer elemento óptico móvil, normalmente una lente divergente motorizada situada en el eje óptico Z. Este elemento varía dinámicamente la divergencia del haz antes de que se desvíe, modulando en tiempo real la posición del plano focal a lo largo del eje vertical. El software de marcado controla el movimiento de la lente en sincronismo con los dos galvanómetros X-Y, de modo que el haz permanece enfocado incluso en superficies que se desvían del plano nominal, sin necesidad de mover mecánicamente la pieza o todo el cabezal.
El mismo principio permite también ampliar la profundidad de campo útil con respecto a un cabezal 2D, trabajando en volúmenes de hasta 50-100 mm de alcance Z dentro de la misma zona de marcado, según la configuración óptica.
Por qué es necesario en cuerpos de válvulas y bombas
En los componentes hidráulicos y de potencia fluida, los casos típicos son diferentes. En los cuerpos de válvulas de gran tamaño, el marcado del número de serie y el Datamatrix se realiza a menudo en una almohadilla fundida o mecanizada que no siempre es perfectamente paralela a la brida de referencia, sobre todo cuando se marca en una pieza bruta. En los bloques de distribución, la combinación de orificios roscados, operaciones de fresado y superficies rugosas crea dimensiones Z muy variables en el mismo campo de marcado. En las bombas, se trabaja con frecuencia sobre cuerpos cilíndricos, donde la curvatura genera una diferencia de altura no despreciable entre el centro y los bordes del marcado.
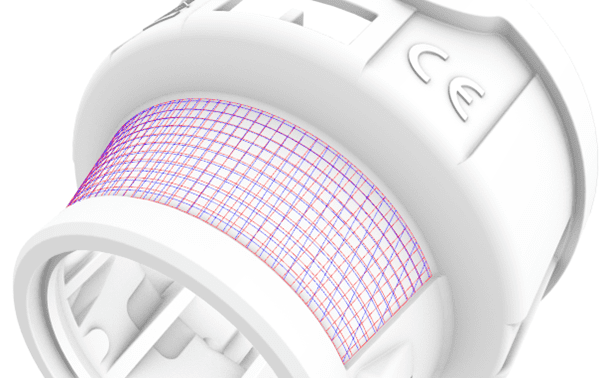
En todos estos escenarios, el cabezal 3D permite marcar todo el gráfico con una calidad uniforme, evitando tanto los artefactos típicos del marcado fuera de foco (caracteres difuminados, códigos DMC con celdas sin resolver) como la necesidad de fragmentar el marcado en varias pasadas con reposicionamiento mecánico de la pieza.
Incluso para válvulas y accesorios pequeños, en los que a primera vista bastaría con un cabezal estándar, el uso del cabezal 3D tiene sentido cuando se marca sobre un amplio arco circunferencial. En este caso, la curvatura de la pieza desenfoca rápidamente el marcado en ambos extremos: con un cabezal 3D, todo el marcado curvo se maneja directamente sin necesidad de ejes giratorios adicionales, con un claro impacto positivo en el tiempo de ciclo.
Integración de células en línea y robotizadas
El aspecto más destacable del cabezal 3D es su flexibilidad de integración. El hecho de que el enfoque se gestione ópticamente y no mecánicamente significa que el cabezal puede instalarse en posiciones fijas, incluso montarse en la punta de un robot antropomórfico, y operar sobre piezas de diferentes formas sin requerir movimientos complejos.
Un ejemplo concreto: una célula para marcar grandes cuerpos de bomba puede constar de una mesa de carga, un sistema de visión para reconocer y localizar la pieza, y un robot de seis ejes que lleva el cabezal 3D a la zona de marcado. Una vez posicionado el robot, es el propio cabezal, mediante el accionamiento de los tres ejes ópticos, el que sigue la geometría de la pieza. Configuraciones de este tipo están en funcionamiento en piezas de fundición de automoción e hidráulicas, con láseres de fibra de 50 W, sistemas de visión integrados y ciclos que incluyen tanto el marcado como la graduación de códigos según AIM-DPM e ISO/IEC 15415.
En las líneas en las que la tolerancia dimensional de la pieza es significativa -algo frecuente en las piezas brutas de fundición, donde pueden darse diferencias de altura de décimas y a veces milímetros entre un componente y otro-, el cabezal 3D se combina a menudo con un sensor de autoenfoque (normalmente un sensor láser de distancia) que mide la dimensión real y recalibra la mesa de trabajo antes del marcado. Es la combinación del autoenfoque para la calibración absoluta y el cabezal 3D para la modulación punto a punto lo que garantiza la repetibilidad del proceso, incluso con lotes de dimensiones desiguales.
Cuando la cabeza 3D no es la opción más adecuada
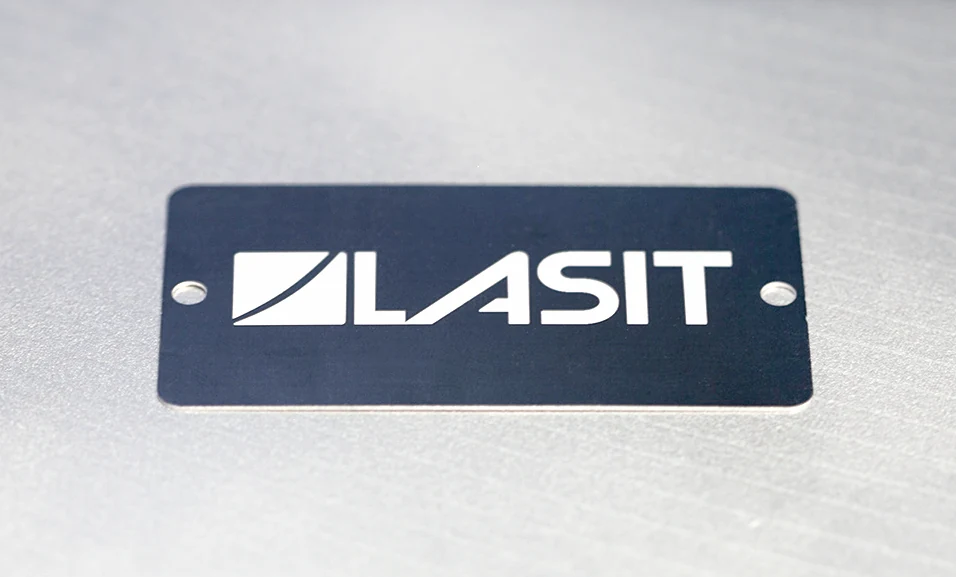
Conviene decirlo claramente: el cabezal 3D no siempre es la respuesta correcta. Si la pieza es plana, pequeña y con una variabilidad Z mínima, un cabezal estándar acoplado a un eje Z mecánico suele ser más sencillo y robusto. Incluso para marcar placas de identificación -una solución que muchos fabricantes de válvulas y bombas grandes prefieren en lugar del marcado directo en el cuerpo-, el cabezal 3D no aporta ventajas, porque la superficie es plana y la inversión óptica adicional no se traduce en una ganancia de calidad.
Por tanto, el cabezal 3D tiene sentido cuando se cumple al menos una de estas condiciones: una superficie verdaderamente tridimensional, diferencias locales de altura superiores a la profundidad de campo del punto focal, piezas cargadas en una posición no perfectamente repetible, integración en robots con múltiples poses, o necesidad de marcar zonas extensas en cuerpos cilíndricos.
Errores a evitar en la fase de diseño
Tres consejos prácticos para quienes estén considerando un sistema de cabezal 3D. Primero: define desde el principio el mapa de alturas de la zona de marcado, porque a partir de ahí se dimensiona la carrera Z óptica útil y se elige la distancia focal correcta: las distancias focales cortas (FFL100, FFL160) ofrecen una mayor densidad de energía pero una superficie de marcado reducida, las distancias focales largas (FFL254, FFL330) permiten cubrir grandes superficies, pero hay que comprobar la densidad de energía que requiere el material, sobre todo en latón. En segundo lugar, evalúa cuidadosamente la repetibilidad del posicionamiento de la pieza. Si la posición varía significativamente de un componente a otro -como suele ocurrir en las piezas brutas de fundición o en los cuerpos cargados libremente en el plano-, el cabezal 3D por sí solo no es suficiente: debe ir flanqueado por un sistema de autoenfoque o de visión que recalibre la referencia antes de cada marcado. Tercero: prueba en el laboratorio con piezas reales, no con simulaciones. La respuesta de una pieza de acero inoxidable, latón fundido o aluminio fundido con los mismos parámetros láser es muy diferente, y una evaluación realizada sobre materiales y geometrías reales sigue siendo la forma más fiable de dimensionar correctamente la potencia, la distancia focal y el ciclo de marcado.
En resumen
Si trabajas con cuerpos de válvulas, bombas o bloques hidráulicos caracterizados por superficies no planas, variaciones significativas de altura en la zona de marcado o geometrías cilíndricas alargadas, el cabezal 3D es la tecnología que te permite mantener la uniformidad del marcado, la legibilidad de los códigos y los tiempos de ciclo cortos, evitando al mismo tiempo la manipulación mecánica adicional. En piezas planas y repetibles, un cabezal estándar sigue siendo la opción más racional.

Applications Manager | LASIT
Applications Manager en LASIT desde hace más de 20 años, Mario Palmieri es responsable de la gestión y el desarrollo del laboratorio láser de la empresa. Se ocupa de realizar pruebas sobre las muestras de los clientes, apoyando a los sectores del automóvil, médico, aeroespacial y electrónico en la elección de la solución de marcado láser más adecuada.